塞伯坦机器人:搬运焊接上下料工业机器人选购指南及适用工况解析
📅 2026-09-16
🔖 塞伯坦机器人河北有限公司,工业机器人,智能设备,机器人研发,自动化机械,智能智造,设备应用
在金属加工车间,搬运、焊接、上下料三类工况对工业机器人的选型逻辑截然不同。选错本体,轻则节拍跟不上,重则臂腕过早疲劳失效。塞伯坦机器人河北有限公司结合近千台现场部署经验,梳理出一份可落地的选购思路。
先看工况,再谈参数
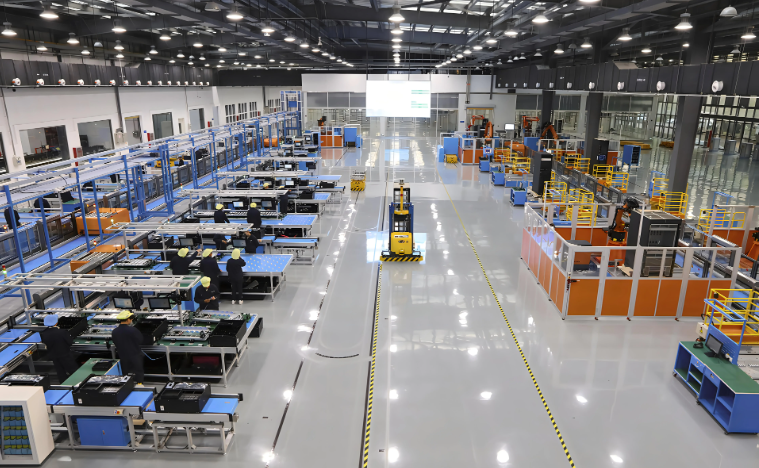
搬运关注负载与惯量匹配,焊接关注臂展与末端抖动,上下料则更看重重复定位精度与防护等级。举例来说,冲压上下料若选用通用六轴机型,往往因节拍不足导致整线降速;而换成专用高速机型,单次循环可压缩0.8~1.2秒。
负载与臂展的“黄金余量”
经验值:实际负载控制在额定负载的60%~70%,臂展预留10%~15%余量。这能让自动化机械在长期连续运行中保持轨迹精度。塞伯坦机器人河北有限公司在机器人研发阶段便针对焊接工况优化了腕部刚度,减少电弧抖动。
- 焊接:选用中空手腕,内置焊枪线缆,减少干涉
- 搬运:优先高刚性减速机,抗偏心负载
- 上下料:IP54以上防护,适应切削液与粉尘
节拍与精度的取舍
实测数据:同规格机型中,焊接专用机重复定位精度可达±0.03mm,通用搬运机约±0.05mm;但搬运机最大速度高出约18%。选型时需按瓶颈工序倒推,而非一味追求高精度。
塞伯坦机器人河北有限公司提供的智能设备支持工况自适配,通过智能智造产线数据反馈持续优化设备应用表现。若您正规划新产线,不妨把工艺节拍表发给我们,技术团队会给出本体与变位机的匹配建议。